近日,拓斯达轮式人形机器人“小拓”搬箱码垛方案在3C电子制造头部客户产线完成实地验证并实现落地投产,为人形机器人产业化落地提供可复制的工业柔性搬运样板。该方案直击3C车间料箱规格多变、来料位置随机、换型调试繁琐等行业痛点,将原有2至3人轮班值守的搬箱码垛岗位,优化为单人巡检看护模式,有效降低重体力岗位用工压力。
搬运、码垛是制造业车间高频刚需工序,也是检验人形机器人能否真正扎根产线的典型场景。在3C电子生产环境中,订单迭代快、料箱规格切换频繁、来料位置不固定,传统自动化方案换型调试周期长,极易打断生产节奏。同时,周转箱变形、垛型动态调整、车间通道狭窄等工况,容易引发倒垛、物料磕碰问题;加之岗位重体力属性强,制造企业普遍面临招工难、留人难、夜班管理成本高的现实困境。
针对复杂柔性搬运需求,拓斯达将“识别—决策—动作”全链路能力集成于轮式人形机器人本体,依托CloudRobo具身智能平台与多模态大模型构建整套解决方案。系统融合相机、传感器采集的视觉、力觉信息,由大模型生成自然语言指令规划,自主拆解为扫码、取料、转运、码垛等子任务,实现长序列复杂作业自主决策。面对形态各异的料箱,“小拓”无需重新编程,可自动识别物料参数、动态生成作业策略,快速响应订单切换,大幅减少人工调试介入,保障生产连续性。
硬件层面围绕工业搬运工况定向自研,兼顾作业精度与场景拓展能力。机器人具备 ±0.05 毫米重复定位精度,保障码垛整齐稳定;搭载 21 自由度双臂协同结构,双臂最大负载 20 千克,灵活适配各类料箱抓取姿态;腰部支持升降调节,适配高低错落的来料点位;搭配 360° 全向四轮底盘,可在狭窄车间通道灵活穿行。方案搭载抖动抑制控制技术,实时补偿转运、放料过程中的末端摆动与负载扰动,稳定作业姿态,降低倒垛、物料破损风险。设备预留拓展接口,后续可延伸承接上下料、分拣等工序,提升设备复用价值。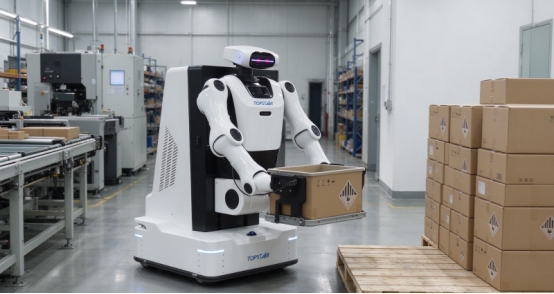
目前,这套搬箱码垛方案已在3C头部客户车间完成多轮产线实测,负载、续航、作业精度、运行稳定性等指标全部满足量产标准,是一套面向工业现场、可直接投产的实战型具身智能方案。
当下,人形机器人与具身智能正在成为制造业转型升级的重要方向。拓斯达坚持从工业一线工艺需求出发,打通算法、硬件与现场工艺,推动具身智能从技术概念转化为稳定可靠的产线生产力。
据悉,拓斯达TOPSDAY2026活动将于11月7日至8日举办,活动将邀请行业伙伴齐聚交流,共同探索扎根产线、切实解决制造工艺痛点的工业具身智能发展路径。